Robot Lunak MIT Dirancang Menjangkau Usus Halus untuk Biopsi dan Pengiriman Obat
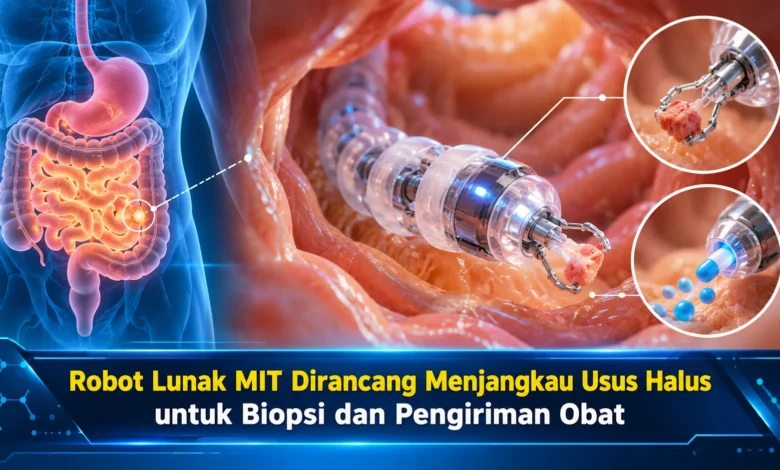
Peneliti Massachusetts Institute of Technology (MIT) mengembangkan robot lunak yang dirancang untuk menjelajahi usus halus dan membantu prosedur medis seperti biopsi, pencitraan, serta pengiriman obat. Inovasi yang diumumkan pada 28 Oktober 2026 ini terinspirasi dari gerakan ular dan struktur sisiknya yang mampu mencengkeram permukaan licin. Robot bernama BIOSENTER tersebut berhasil bergerak sekitar dua meter melalui usus halus dalam pengujian praklinis pada hewan. Perkembangan ini menjadi langkah menarik dalam industri TEKNOLOGI kesehatan karena menawarkan pendekatan baru untuk menjangkau bagian sistem pencernaan yang selama ini sulit diperiksa menggunakan peralatan endoskopi konvensional.
Mengenal BIOSENTER sebagai Inovasi Robot Endoskopi
Tim peneliti dari Massachusetts Institute of Technology mendemonstrasikan kemampuan robot lunak bernama BIOSENTER yang dikembangkan agar dapat bergerak melalui saluran pencernaan. Robot medis ini memanfaatkan bahan yang dapat berubah bentuk untuk menyesuaikan gerakan dengan jalur usus. Hasil eksperimen tersebut menjadi bagian dari studi yang diterbitkan Science Robotics. Berkat rancangan mekanis yang fleksibel, peneliti mencari alternatif pemeriksaan usus halus yang lebih praktis. Walaupun hasil awalnya menjanjikan, perangkat ini masih berada pada tahap penelitian praklinis.
Studi mengenai robot endoskopi ini dikerjakan oleh peneliti robotika serta tenaga ahli bidang medis. Giovanni Traverso dari MIT memimpin arah pengembangan sebagai peneliti senior. Di sisi pengembangan ilmiah, Binbin Ying, Ahmad Mujtaba Jebran, dan Sahab Babaee menjadi bagian penting dari kelompok peneliti. Fokus pengembangan tersebut adalah membantu evaluasi kondisi usus halus. Bagian sistem pencernaan ini dapat mencapai panjang sekitar enam hingga tujuh meter. Kondisi anatomis tersebut membutuhkan alat yang dapat bergerak secara hati-hati.
Cara Kerja BIOSENTER Menggunakan Aktuator Lunak
Salah satu keunggulan desain BIOSENTER adalah pemanfaatan prinsip lokomosi berdasarkan gerakan ular. Dalam pergerakannya, robot dapat memanjang dan membengkok. Kemampuan tersebut didukung mekanisme aktuasi pneumatik. Setiap aktuator memiliki empat ruang yang dapat diisi udara. Berkat perubahan jumlah udara dalam kompartemen, operator berpeluang mengarahkan perangkat melalui tikungan. Pendekatan ini menawarkan kendali pada lingkungan anatomis yang rumit.
Selain aktuator utama, BIOSENTER dilengkapi elemen penahan yang dapat mengembang pada bagian depan serta belakang. Elemen pengembang tersebut dapat mengembang dan mengempis secara bergantian. Apabila salah satu ujung memperoleh pijakan, bagian lainnya berpeluang mengikuti gerakan berikutnya. Pada tahapan pergerakan berikutnya, sistem mengatur kembali segmen penambat agar robot dapat melanjutkan gerakan. Proses penambatan dan pemanjangan menggunakan prinsip pergerakan bertahap. Strategi pengembangan tersebut adalah mendukung kontak yang lebih terkontrol dengan jaringan halus.
Struktur Kirigami Menjadi Kunci Gerakan Robot Lunak MIT
Permukaan bagian dalam usus menawarkan permukaan dengan tingkat gesekan relatif rendah. Kondisi tersebut memerlukan mekanisme khusus untuk menciptakan traksi. Dalam meningkatkan kemampuan penambatan, tim MIT menerapkan struktur permukaan berbasis kirigami. Teknik kirigami berasal dari prinsip membentuk struktur melalui potongan. Pada rancangan robot tersebut, lapisan memiliki bentuk awal yang lebih rata. Saat struktur mendapatkan peregangan, tonjolan kecil terbentuk menjadi struktur tiga dimensi.
Tonjolan kirigami tersebut memberikan traksi tambahan pada lapisan mukosa usus. Pendekatan ini mengadaptasi struktur reptil yang membantu lokomosi. Dengan cengkeraman yang lebih baik, robot berpotensi membatasi tekanan yang diperlukan untuk maju. Meski mekanismenya telah didemonstrasikan, penggunaan pada manusia tetap memerlukan evaluasi keamanan mendalam. Faktor seperti tekanan kontak harus dievaluasi dalam berbagai kondisi. Melalui pendekatan yang hati-hati, teknologi kirigami berpotensi mendukung perangkat medis yang lebih terkendali.
Potensi Robot Endoskopi untuk Diagnosis dan Terapi Pencernaan
Di samping memiliki kemampuan navigasi, BIOSENTER mengintegrasikan perangkat pendukung diagnosis serta terapi. Fitur dasar yang tersedia adalah kamera untuk pengambilan gambar. Berkat kemampuan visualisasi, operator mampu memperoleh informasi visual dari area pemeriksaan. Sistem pengamatan tersebut penting untuk menemukan kelainan, seperti polip berukuran kecil. Selain itu, robot menyediakan mekanisme klip untuk prosedur biopsi. Hasil pengambilan biopsi diperlukan untuk menilai karakteristik kelainan.
Kemampuan pengiriman obat juga menjadi bagian penting dari rancangan BIOSENTER. Sistem endoskopi lunak tersebut dilengkapi penyemprot cairan yang dirancang menjangkau area tertentu pada usus. Strategi penyaluran cairan terarah dapat menjadi bahan penelitian untuk terapi pencernaan. Untuk menggambarkan manfaat potensial, dokter dapat memerlukan pemberian obat pada lesi tertentu. Walaupun kemampuan penyaluran cairan telah didemonstrasikan, efektivitas pengobatan pada manusia masih membutuhkan penelitian klinis. Dengan mempertimbangkan batasan tersebut, fungsi pemberian obat belum menjadi terapi yang tersedia dalam praktik rutin.
Hasil Studi Praklinis BIOSENTER dan Tantangan Pengembangannya
Dalam pengujian praklinis, tim peneliti mendemonstrasikan perjalanan robot sepanjang kurang lebih 6,5 kaki melalui saluran pencernaan yang diuji. Hasil tersebut menunjukkan kemampuan mekanisme lokomosi. Selain pengujian pergerakan, peneliti juga menguji sistem pencitraan, pengambilan jaringan, dan kemampuan pengiriman zat. Pengujian beberapa fungsi sekaligus menunjukkan kemampuan prototipe dalam kondisi praklinis. Namun perlu ditekankan, jarak dua meter belum mencakup seluruh panjang usus halus manusia.
Pengembangan BIOSENTER memerlukan penyempurnaan pada beberapa aspek. Salah satu pekerjaan utama adalah peningkatan ketepatan pengoperasian robot. Struktur anatomis usus kecil menunjukkan banyak tikungan dan lipatan. Bentuk organ yang dinamis memerlukan respons gerakan yang dapat diprediksi. Di samping persoalan pergerakan, peneliti harus menguji ketahanan komponen selama prosedur. Pengujian keselamatan menjadi langkah penting sebelum penelitian pada manusia. Dengan penelitian tambahan, BIOSENTER dapat menjadi dasar bagi enteroskop generasi berikutnya.
Pada pelayanan gastroenterologi, dokter dapat menggunakan prosedur double-balloon enteroscopy. Metode endoskopi tersebut mengandalkan pengembangan dan pengempisan balon secara bergantian. Meski memiliki kegunaan klinis penting, teknik tersebut dapat membutuhkan waktu cukup panjang. Pendekatan enteroskopi berbantuan robot diharapkan membantu mengurangi beban pengoperasian. Namun demikian, belum ada bukti bahwa prototipe ini sudah memberikan hasil pasien yang lebih baik. Evaluasi terhadap keunggulan nyata membutuhkan bukti keselamatan dan efektivitas pada manusia.
Inovasi Robotika Lunak Mendukung Masa Depan Pemeriksaan Usus Halus
Terobosan robot endoskopi terinspirasi ular menawarkan arah penelitian menarik bagi dunia kesehatan. Berkat sistem penggerak berbasis udara, permukaan khusus yang membantu mencengkeram jaringan, serta dukungan kamera dan pengambilan sampel, robot ini memperlihatkan potensi penggunaan pada prosedur endoskopi. Keberhasilan menempuh sekitar dua meter dalam pengujian praklinis menjadi bukti awal fungsi perangkat. Kendati hasil penelitian memberikan harapan, BIOSENTER belum menggantikan metode pemeriksaan yang telah digunakan dokter. Inovasi robotika kesehatan tersebut dapat mendukung penelitian sistem pemeriksaan minim invasif. Dari sudut pandang Anda, apakah pengembangan robotika terinspirasi alam mampu memperbaiki prosedur kesehatan? Bagikan pandangan Anda mengenai masa depan robot medis.